Cinemática de robots seriales de 6 GDL
Estudio cinemático en MATLAB de tres robots KUKA KR 120 que llevan una pieza de fundición por dos prensas de forja hasta una cinta: modelo Denavit–Hartenberg, cinemática inversa de Pieper, búsqueda numérica de singularidades y trayectorias mixtas cartesianas y articulares.
Trabajo final de Robótica I (UNCuyo, 2022), realizado en equipo de tres.
- MATLAB
- Robotics Toolbox
- Denavit–Hartenberg
- Pieper inverse kinematics
- Jacobian singularities
- Trajectory planning
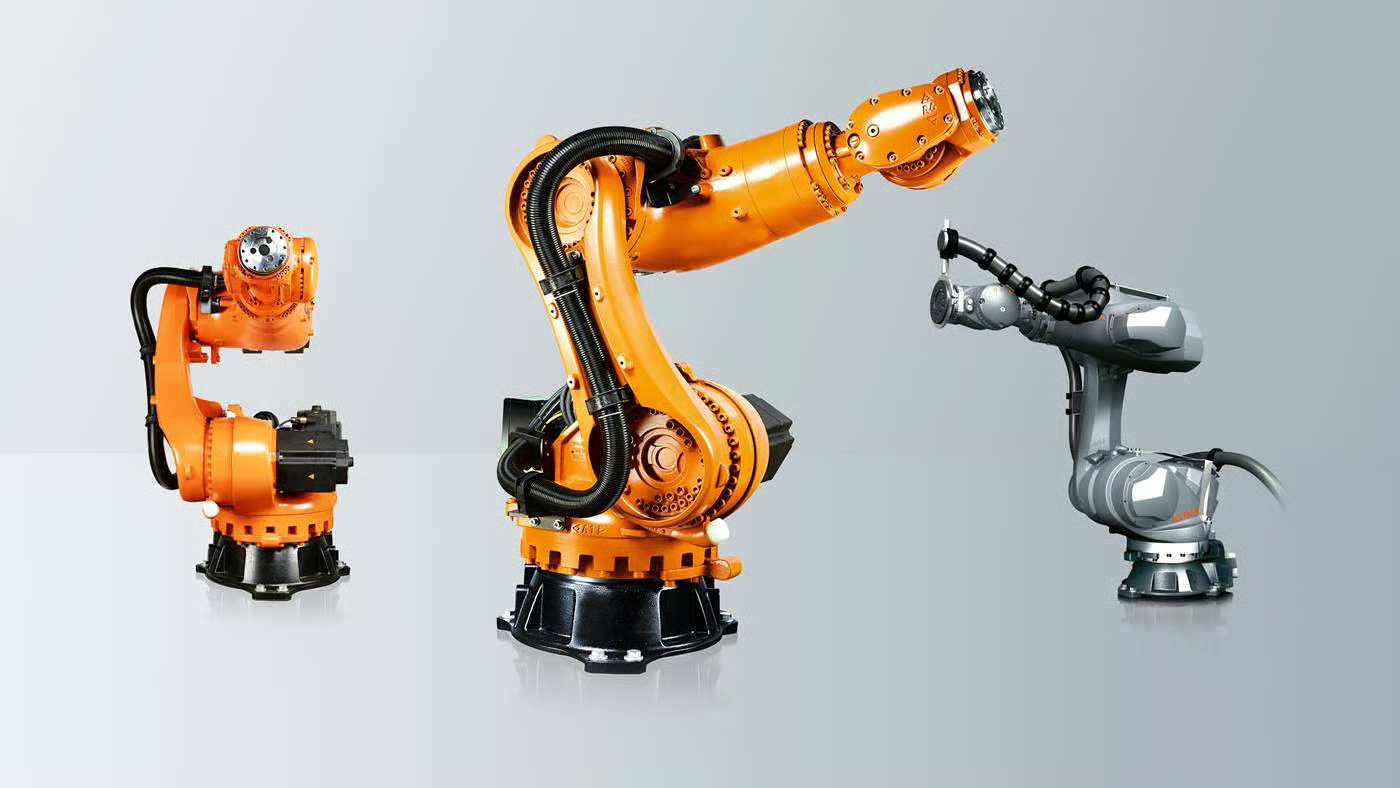
La tarea y los robots
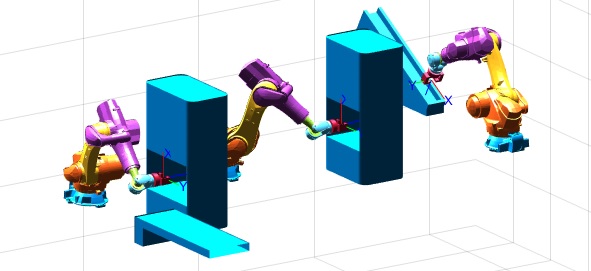
Propusimos una aplicación industrial y verificamos que se podía hacer con robots industriales: una línea de forja de piezas de fundición, basada en un video de una celda real. Tres robots KUKA KR 120 R2100 nano F exclusive, cada uno con una pinza ON/OFF, trabajan en fila:
- El robot 1 toma un premolde de un plano inclinado a 30° y lo lleva a la primera prensa.
- El robot 2 recoge la pieza prensada y la ingresa en la segunda prensa.
- El robot 3 toma la pieza final y la deja en una cinta transportadora.
El estudio es puramente cinemático: sin dinámica, sin control y sin robot real. Los objetivos eran evitar colisiones con las máquinas, evitar configuraciones singulares y mantener velocidades moderadas y movimientos suaves. Trabajamos en MATLAB con el Robotics Toolbox de Peter Corke, un modelo 3D del robot de la toolbox ARTE y una pinza que modelamos nosotros.
Cinemática directa
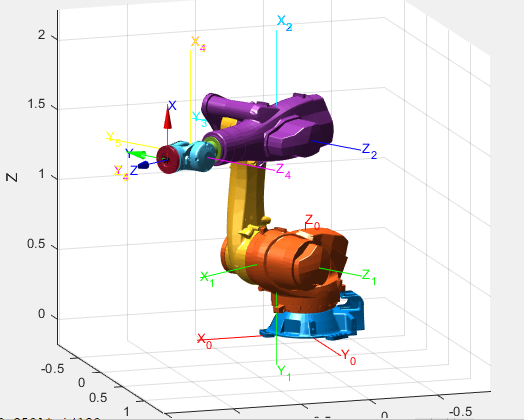
A partir de las dimensiones del robot en el datasheet asignamos los sistemas de Denavit–Hartenberg y armamos la tabla de parámetros (d1 = 0,57 m, a1 = 0,30 m, a2 = 0,90 m, d4 = 0,90 m, d6 = 0,24 m, seis articulaciones rotacionales). En MATLAB es un objeto SerialLink con los límites articulares del datasheet.
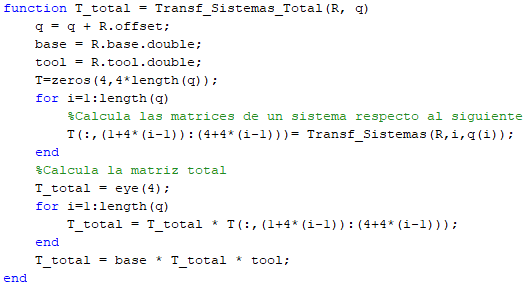
Los tres robots comparten la misma matriz DH y se diferencian en la base: los robots 2 y 3 están trasladados y rotados a su lugar en la celda. La herramienta es un desplazamiento de 0,2 m en z para la pinza. Nuestra propia función Transf_Sistemas_Total(R, q) multiplica las seis transformaciones de eslabón y envuelve el producto con la base y la herramienta, lo que da la pose de la pinza respecto del sistema mundo.
Cinemática inversa
La muñeca es esférica (los últimos tres ejes se cruzan en un punto), así que usamos el método de Pieper, que divide el problema en dos:
- Brazo: el centro de la muñeca es la posición de la herramienta menos d6 sobre el eje z de la herramienta. De ahí salen q1, q2 y q3 por geometría, con dos configuraciones del brazo.
- Muñeca: con q1 a q3 conocidos, la rotación restante (la transformación del sistema 3 al 6) da q4, q5 y q6, con dos giros de muñeca.
Eso da hasta ocho soluciones. CinInv(T, R, q0, mejor) primero saca la base y la herramienta de la pose objetivo y, si se pide, devuelve la solución más cercana (menor norma) a la postura anterior, para que el robot no salte entre configuraciones. El desarrollo completo está en el anexo del informe.
Velocidades y singularidades
El Jacobiano es de 6×6 y un análisis simbólico es inmanejable, así que buscamos las singularidades de forma numérica: generamos 10.000 vectores articulares aleatorios dentro del espacio de trabajo y nos quedamos con aquellos cuyo determinante del Jacobiano es cero.
Aparecen algunos patrones: q3 = −π/2 (los eslabones 2 y 3 se alinean), q5 = 0 (los eslabones 3 y 5 se alinean) y los límites articulares. Para comprobar los dos primeros, forzamos q3 y luego q5 a esos valores en los 10.000 vectores aleatorios, y todos resultaron singulares. Otros puntos singulares no tienen una relación simple entre las articulaciones.
Estos resultados guiaron después las trayectorias: los puntos de paso y las soluciones de cinemática inversa se eligen para que los robots nunca pasen por esas configuraciones.
Planificación de trayectorias
Cada robot tiene una lista corta de puntos de paso cartesianos (5 el robot 1, 7 el robot 2, 5 el robot 3): los puntos de toma y de entrega más puntos intermedios de posicionamiento. El punto de entrega de un robot es el de toma del siguiente, así que los tres coinciden en las máquinas.
- Cerca de una máquina el robot entra y sale despacio por una línea recta cartesiana (ctraj). La cinemática inversa se resuelve en cada muestra y se siembra con la postura anterior, para que la configuración no salte a lo largo del tramo.
- Lejos de las máquinas interpola en el espacio articular, que dio un movimiento más limpio y suave que la interpolación cartesiana entre puntos lejanos.
- La interpolación articular usa mstraj en el robot 1 y jtraj en los robots 2 y 3: mstraj daba velocidades erráticas y picos grandes de aceleración, y evitarlos obligaba a ir demasiado lento.
- Para cada punto de paso elegimos a mano, cuando hizo falta, una de las ocho soluciones de cinemática inversa. En el robot 1, por ejemplo, un punto usa otra solución para que la muñeca evite q5 = 0.
La velocidad y la aceleración salen de una derivación numérica con paso de 0,1 s.
Resultados de las trayectorias
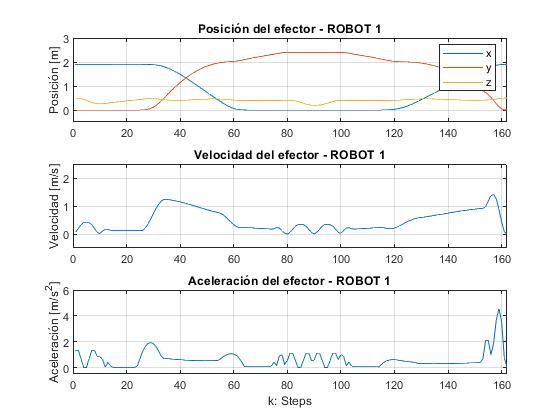
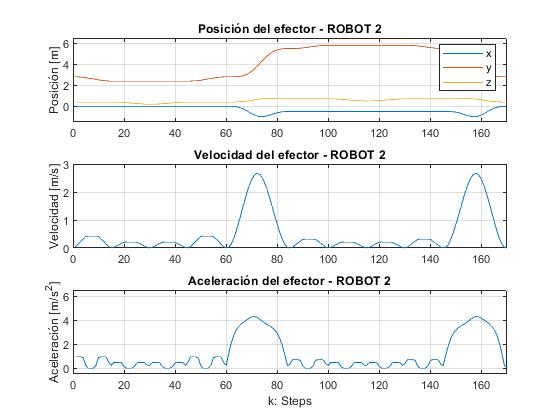
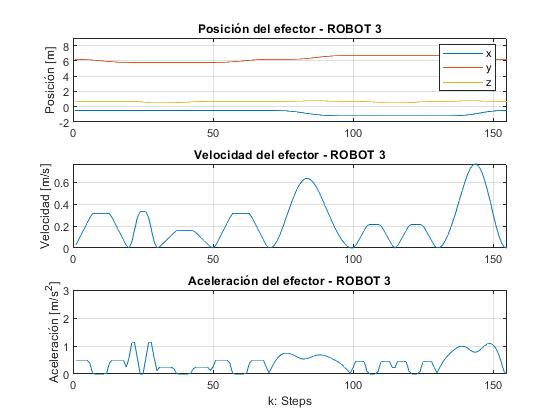
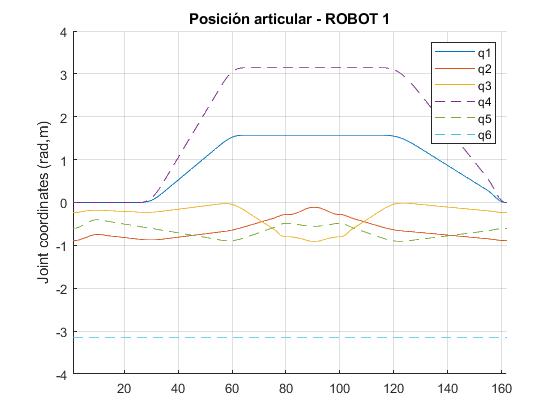
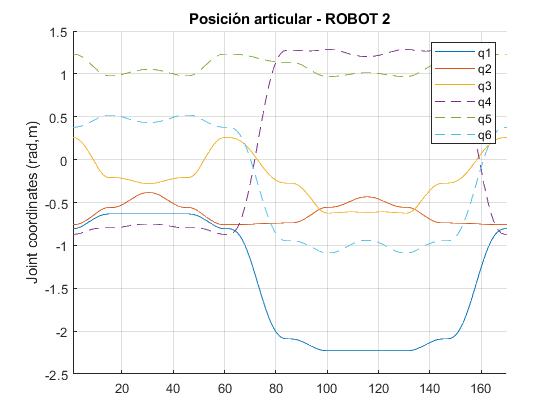
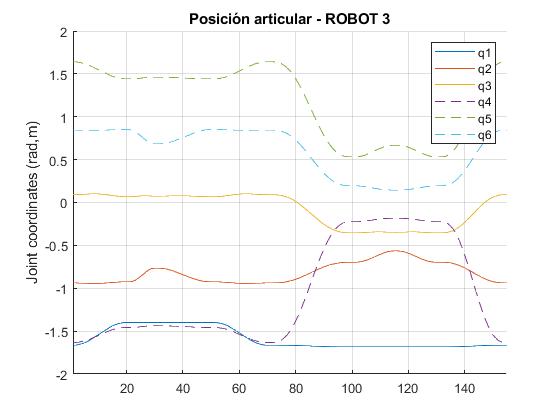
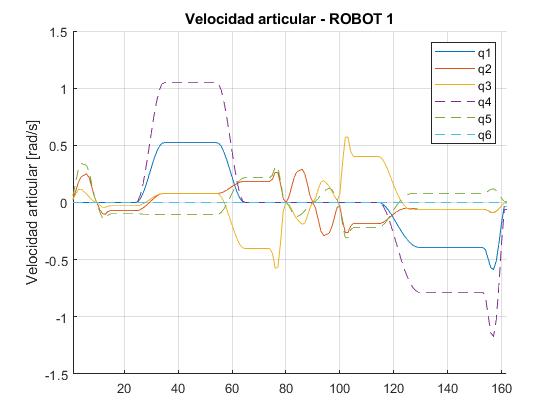
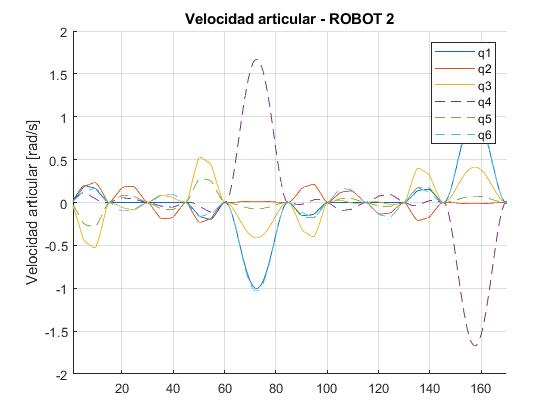
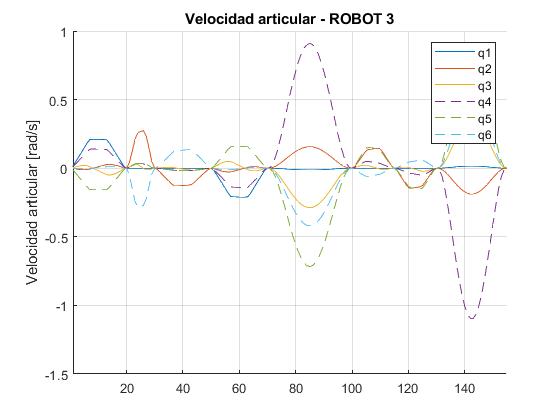
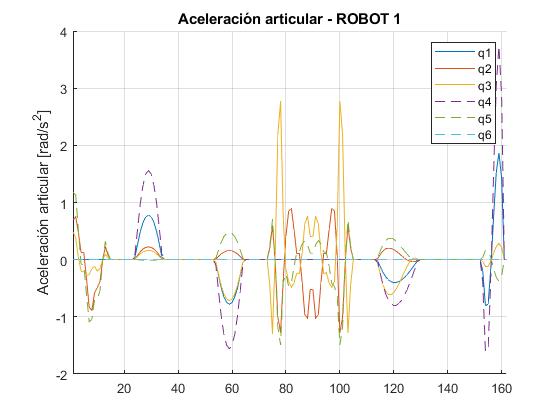
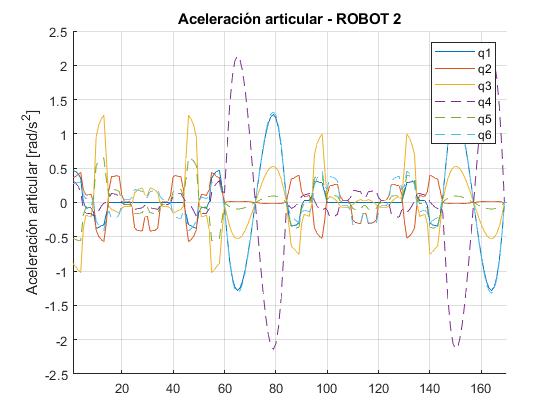
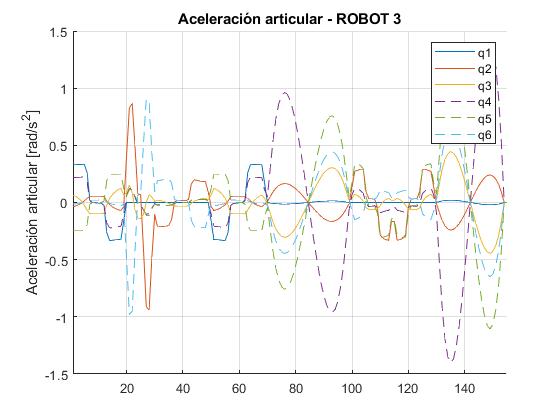
Una columna por robot; las filas son la posición, velocidad y aceleración del efector, y luego la posición, velocidad y aceleración articulares. El eje horizontal es el número de paso (0,1 s por paso).
Las curvas del efector son suaves en los tres robots. El único pico de aceleración visible está al final del recorrido del robot 1, cuando vuelve a la pose de toma; es chico y ese movimiento no es crítico, así que lo aceptamos. En el robot 2 la mayor velocidad articular es la de la articulación de muñeca q4, de unos 1,7 rad/s, durante los movimientos libres largos.
Sensores y actuadores (supuestos)
El datasheet gratuito no dice qué sensores y actuadores tiene el robot, así que el informe propone lo que la tarea necesitaría:
- Actuadores: servomotores eléctricos con sus drivers, encoders para la posición articular y un freno mecánico de parada en cada uno.
- Sensores de corriente, porque son simples y baratos. La temperatura del motor se deduce de la corriente (efecto Joule), así que no hay sensor de temperatura.
- Sensores de proximidad ultrasónicos en la pinza y en el brazo para mantener una distancia mínima con objetos y personas (por ejemplo un Siemens 3RG6013-3AD00, 200–1300 mm).
- Sin sensor de fuerza: las piezas están normalizadas, así que la fuerza de agarre se fija de antemano.
Límites
- Todo es cinemático. No hay dinámica, ni control, ni verificación de torques o de límites reales de velocidad.
- La evitación de colisiones no se calcula: ubicamos los puntos de paso a mano y comprobamos la holgura de forma visual en la animación 3D.
- La evitación de singularidades también es manual (puntos de paso y elección de la solución de cinemática inversa), no un planificador automático.
- La trayectoria de cada robot se genera y se anima por separado; nada programa las entregas entre robots.
- La validación es visual y cualitativa: la animación y la suavidad de las curvas.